수학 문제를 풀어 레이팅을 쌓고, 직접 만든 문제를 공식 문제로 등록하는 수학 랭크 플랫폼
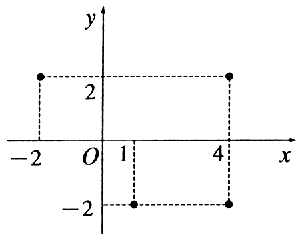
좌표평면 위의 네 점 (−2,2)(-2,2)(−2,2), (4,2)(4,2)(4,2), (1,−2)(1,-2)(1,−2), (4,−2)(4,-2)(4,−2)에 있는 나사를 모두 조이는 작업을 반복하는 로봇팔의 한쪽 끝을 점 PPP에 고정시키려 한다. 로봇팔은 점 PPP를 중심으로 360∘360^\circ360∘ 회전 가능하고, 점 PPP로부터의 거리가 로봇팔의 길이 이하인 모든 곳의 나사를 조일 수 있다. 로봇팔의 길이를 최소로 할 수 있는 점 PPP의 좌표는? [3점]